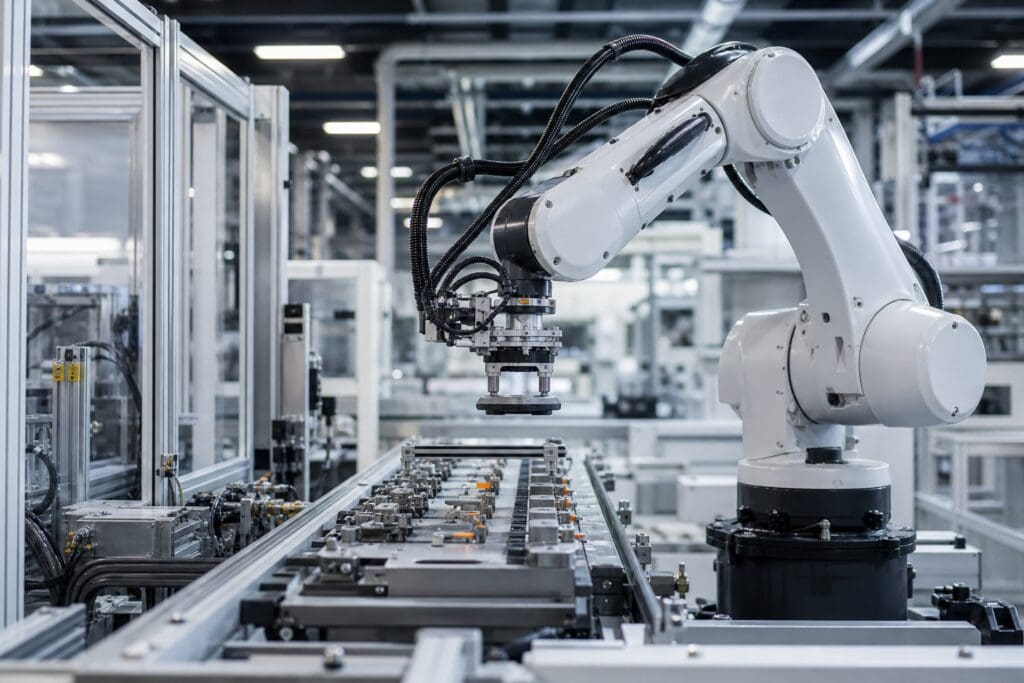
Hoe werkt een robotarm in een moderne productielijn? Die vraag komt steeds vaker op, omdat robotarmen niet alleen in grote fabrieken te zien zijn, maar ook in kleinere productieomgevingen. Ze tillen, draaien, lassen, sorteren, verpakken en controleren producten met een hoge mate van herhaalbaarheid. Toch is een robotarm geen losstaande “slimme hand”. Het is een combinatie van mechanica, sensoren, software, gereedschap en samenwerking met mensen en andere machines.
Hoe werkt een robotarm in een moderne productielijn?
Een robotarm in een moderne productielijn voert bewegingen uit volgens een vooraf ingesteld programma. Dat programma bepaalt waar de arm naartoe beweegt, hoe snel dat gebeurt en welke handeling op welk moment nodig is. Denk aan het oppakken van een onderdeel, het plaatsen in een mal of het dichtschroeven van een behuizing.
De arm bestaat meestal uit meerdere draaipunten, ook wel assen genoemd. Elke as zorgt voor een bepaalde beweging. Daardoor kan de robotarm omhoog, omlaag, naar voren, naar achteren en vaak ook draaien. Aan het uiteinde zit een gereedschap, zoals een grijper, zuignap, lasapparaat, schroefkop of camera.
In een moderne productielijn werkt de robotarm zelden alleen. Hij krijgt signalen van transportbanden, sensoren, veiligheidssystemen en soms camerasystemen. Als een product op de juiste plek ligt, krijgt de robot een signaal om te starten. Daarna voert hij zijn taak uit en geeft hij eventueel weer een signaal terug aan de volgende machine.
Voor consumenten is het goed om te weten dat robotarmen niet alleen bedoeld zijn om sneller te produceren. Ze helpen ook bij gelijkmatige kwaliteit, minder fysieke belasting voor medewerkers en nauwkeurig werk dat moeilijk met de hand vol te houden is.
De belangrijkste onderdelen van een robotarm
Een robotarm lijkt op het eerste gezicht op een metalen arm met gewrichten, maar onder de kap zit een goed afgestemd systeem. Elk onderdeel heeft een eigen taak en samen bepalen ze hoe precies, veilig en betrouwbaar de robot werkt.
Mechanische arm en assen
De mechanische arm vormt het zichtbare deel. De assen zijn de “gewrichten” van de robot. Een eenvoudige robotarm kan enkele bewegingsrichtingen hebben, terwijl een geavanceerder model meer vrijheid biedt. Hoe meer bewegingsmogelijkheden, hoe makkelijker de arm complexe posities bereikt.
De assen worden aangedreven door motoren. Die motoren moeten precies weten hoeveel ze moeten draaien. Daarom is aansturing belangrijk: een kleine afwijking kan ervoor zorgen dat een onderdeel verkeerd wordt opgepakt of geplaatst. In productieomgevingen draait alles om herhaling. De robot moet dezelfde beweging steeds opnieuw uitvoeren zonder merkbare verschillen.
Gereedschap aan het uiteinde
Het uiteinde van de robotarm wordt vaak de eindeffector genoemd. In gewone taal is dit het gereedschap waarmee de robot zijn taak uitvoert. Dat gereedschap is afhankelijk van de toepassing. Een robot die dozen stapelt, heeft iets anders nodig dan een robot die onderdelen assembleert.
Veelvoorkomende gereedschappen zijn:
- Grijpers voor het vastpakken van onderdelen, flessen, bakjes of metalen componenten.
- Zuignappen voor gladde of kwetsbare producten, zoals platen, verpakkingen of glasachtige oppervlakken.
- Schroef- of lasgereedschap voor montagewerk waarbij kracht en nauwkeurigheid nodig zijn.
- Camera’s of scanners voor controle, positionering of herkenning van producten.
Soms kan een robotarm automatisch wisselen van gereedschap. Dat is handig wanneer een productielijn verschillende producten verwerkt. De robotarm hoeft dan niet volledig te worden omgebouwd.
Besturing en software
De besturing is het “regelcentrum” van de robotarm. Hierin staat het programma dat bepaalt wat de arm doet. Operators of technici kunnen bewegingen instellen, snelheden aanpassen en veiligheidszones beheren.
Bij oudere systemen ging programmeren vaak via ingewikkelde code. Moderne systemen zijn gebruiksvriendelijker. Soms kan een operator de arm handmatig naar posities bewegen en die posities opslaan. Daarna herhaalt de robotarm de beweging automatisch.
De software houdt ook rekening met signalen van andere onderdelen in de productielijn. Als een transportband stilstaat, moet de robot niet doorgaan alsof er niets aan de hand is. Als een sensor aangeeft dat een product ontbreekt, slaat de robot de handeling over of stopt hij tijdelijk.
Van product tot beweging: zo verloopt het proces
Een robotarm werkt volgens een duidelijke reeks stappen. Die stappen verschillen per fabriek, maar de basis is vaak herkenbaar. De productielijn brengt producten of onderdelen op de juiste plek, de robotarm voert zijn taak uit en het product gaat door naar de volgende bewerking.
Een eenvoudig voorbeeld is het verpakken van producten. Een artikel komt via een transportband aan. Een sensor ziet dat het artikel op positie ligt. De robotarm beweegt naar het product, pakt het op met een grijper of zuignap en plaatst het in een doos. Daarna keert de arm terug naar zijn beginpositie en wacht op het volgende product.
Bij montage is het proces iets uitgebreider. De robotarm kan een onderdeel oppakken, draaien, precies plaatsen en vervolgens een schroef indraaien. Een camerasysteem kan controleren of het onderdeel goed ligt voordat de robot begint. Zo voorkomt de lijn fouten die later moeilijk te herstellen zijn.
Belangrijke stappen in het proces zijn meestal:
- Detectie: een sensor, camera of schakelaar herkent dat een product aanwezig is.
- Positionering: de robotarm bepaalt of krijgt door waar het product zich bevindt.
- Handeling: de arm pakt, plaatst, controleert, lijmt, last, schroeft of verpakt.
- Terugkoppeling: het systeem meldt of de taak is gelukt of dat er een afwijking is.
Deze samenwerking tussen robotarm, software en productielijn maakt moderne automatisering flexibel. De robotarm is daarbij één onderdeel van een groter geheel.
Sensoren, camera’s en slimme herkenning
Een robotarm kan nauwkeurig bewegen, maar moet wel weten wat er om hem heen gebeurt. Daarom spelen sensoren en camera’s een grote rol. Zonder die informatie zou de robotarm alleen vaste bewegingen uitvoeren, ongeacht wat er op de lijn gebeurt.
Sensoren kunnen bijvoorbeeld meten of een product aanwezig is, of een grijper iets goed vasthoudt en of een deur of hek openstaat. Camera’s kunnen producten herkennen, afmetingen controleren of bepalen hoe een onderdeel ligt. Dat is vooral handig wanneer producten niet altijd exact op dezelfde plek aankomen.
Een camerasysteem kan bijvoorbeeld zien dat een onderdeel iets gedraaid ligt. De robotarm past dan zijn beweging aan. Zo hoeft het product niet eerst handmatig rechtgelegd te worden. Dat bespaart tijd en verkleint de kans op fouten.
Niet elke robotarm gebruikt dezelfde mate van herkenning. In sommige lijnen zijn vaste posities voldoende. In andere lijnen, bijvoorbeeld bij wisselende producten of kwetsbare materialen, is extra visuele controle nodig. De keuze hangt af van het soort product, de gewenste kwaliteit en de inrichting van de lijn.
Veiligheid in de moderne productielijn
Veiligheid is een belangrijk onderwerp bij robotarmen. Een industriële robotarm kan snel bewegen en kracht uitoefenen. Daarom zijn er duidelijke veiligheidsmaatregelen nodig. Denk aan afschermingen, lichtschermen, noodstopknoppen en gecontroleerde zones waar mensen niet zomaar in mogen komen tijdens het draaien van de lijn.
In veel fabrieken staan robotarmen achter hekken of transparante schermen. Als iemand de beveiligde zone betreedt, stopt de robot automatisch. Dat voorkomt gevaarlijke situaties. Ook worden snelheden, krachten en bewegingsruimtes zorgvuldig ingesteld.
Er bestaan ook collaboratieve robots, vaak cobots genoemd. Deze zijn ontworpen om dichter bij mensen te werken. Toch betekent dat niet dat ze altijd zonder risico zijn. Ook bij een cobot hangt veiligheid af van het gereedschap, de snelheid, het product en de omgeving. Een robotarm met een scherpe frees of zware last vraagt andere maatregelen dan een robot die lichte bakjes verplaatst.
Voor consumenten is dit vooral relevant omdat robotisering vaak vragen oproept over mensen op de werkvloer. In de praktijk nemen robotarmen vooral zwaar, eentonig of zeer precies werk over. Medewerkers houden zich vaker bezig met toezicht, instelling, onderhoud, kwaliteitscontrole en het oplossen van storingen.
Toepassingen die je terugziet in dagelijkse producten
Veel producten die consumenten gebruiken, hebben ergens in het productieproces met een robotarm te maken gehad. Dat kan bij voeding, elektronica, meubels, cosmetica, verpakkingen, fietsen, huishoudelijke apparaten of auto-onderdelen zijn.
Een robotarm kan bijvoorbeeld potjes in trays zetten, doppen controleren, printplaten hanteren of onderdelen in een behuizing plaatsen. In een bakkerijachtige productieomgeving kan een robotarm verpakte producten in dozen leggen. In een metaalbedrijf kan hij onderdelen laden in een machine of laswerk voorbereiden.
De kracht van robotarmen zit vooral in taken die vaak terugkomen. Een mens kan flexibel nadenken en snel improviseren, maar herhaald tillen of precies plaatsen is vermoeiend. Een robotarm kan zo’n taak langdurig gelijkmatig uitvoeren, zolang de lijn goed is ingesteld en onderhouden.
Robotarmen worden ook gebruikt voor kwaliteitscontrole. Met een camera of meetsysteem aan het uiteinde kan de arm langs verschillende punten bewegen. Hij controleert dan bijvoorbeeld of onderdelen aanwezig zijn, of een label goed zit of of een oppervlak afwijkingen vertoont. Zo kan de productielijn sneller reageren wanneer iets niet klopt.
Voordelen en beperkingen van robotarmen
Robotarmen hebben duidelijke voordelen, maar ze zijn geen wonderoplossing voor elke situatie. Het nut hangt af van het product, de aantallen, de beschikbare ruimte en de variatie in de productie.
Belangrijke voordelen zijn:
- Constante herhaling: dezelfde beweging kan steeds opnieuw met gelijke nauwkeurigheid worden uitgevoerd.
- Minder fysieke belasting: zwaar, saai of belastend werk kan worden verminderd.
- Betere procescontrole: sensoren en software maken afwijkingen sneller zichtbaar.
- Geschikt voor nauwkeurig werk: kleine onderdelen of vaste toleranties kunnen betrouwbaar worden verwerkt.
Er zijn ook beperkingen. Een robotarm moet goed worden geprogrammeerd en onderhouden. Bij grote productvariatie kan omstellen tijd kosten. Ook is niet elk product makkelijk te grijpen of te positioneren. Zachte, onregelmatige of kwetsbare producten vragen speciale oplossingen.
Daarnaast blijft menselijke kennis belangrijk. Iemand moet bepalen wat de robot moet doen, wanneer een product afwijkt en hoe storingen worden opgelost. De moderne productielijn werkt dus niet zonder mensen, maar met een andere verdeling van taken.
Onderhoud en betrouwbaarheid
Een robotarm in een productielijn moet betrouwbaar zijn. Stilstand kan hinderlijk zijn, vooral wanneer meerdere machines van elkaar afhankelijk zijn. Daarom is onderhoud belangrijk. Technici controleren bewegende delen, kabels, grijpers, sensoren en software-instellingen.
Onderhoud bestaat niet alleen uit repareren wanneer iets kapot is. Regelmatige inspectie voorkomt dat kleine problemen groter worden. Een versleten grijper kan bijvoorbeeld producten minder goed vasthouden. Een vervuilde sensor kan een product niet goed herkennen. Een losse kabel kan storingen veroorzaken die moeilijk te vinden zijn.
Ook schoonmaken speelt een rol. In omgevingen met stof, vet, verpakkingsmateriaal of voedselresten kan vervuiling invloed hebben op sensoren en bewegende delen. Daarom worden onderhoudsplannen afgestemd op de omgeving waarin de robotarm werkt.
Software-updates en back-ups zijn eveneens belangrijk. Als instellingen verloren gaan, moet de productielijn snel weer kunnen draaien. Een goede registratie van programma’s, instellingen en wijzigingen helpt daarbij.
Veelgestelde vragen
Wat doet een robotarm precies in een productielijn?
Een robotarm voert herhaalbare taken uit, zoals oppakken, plaatsen, verpakken, lassen, schroeven of controleren. Hij werkt samen met sensoren, software en andere machines, zodat producten stap voor stap door de lijn bewegen.
Is een robotarm hetzelfde als een cobot?
Nee, een cobot is een bepaald type robot dat is ontworpen voor samenwerking met mensen. Een gewone industriële robotarm werkt vaak achter beveiliging, terwijl een cobot dichter bij medewerkers kan staan, afhankelijk van toepassing en risico.
Kan een robotarm zelf beslissingen nemen?
Een robotarm volgt vooral programma’s en signalen van sensoren of camera’s. Sommige systemen kunnen keuzes maken binnen ingestelde grenzen, bijvoorbeeld een product overslaan bij een fout, maar ze denken niet zoals mensen.
Waarom gebruiken fabrieken robotarmen?
Fabrieken gebruiken robotarmen voor nauwkeurigheid, constante kwaliteit en vermindering van zwaar of herhalend werk. Ze kunnen processen stabieler maken, vooral wanneer dezelfde handeling vaak en precies moet worden uitgevoerd.
Zijn producten beter als ze met een robotarm zijn gemaakt?
Niet automatisch, want kwaliteit hangt af van ontwerp, materiaal, instellingen en controle. Een robotarm kan wel helpen om onderdelen gelijkmatiger te verwerken en afwijkingen sneller zichtbaar te maken binnen het productieproces.