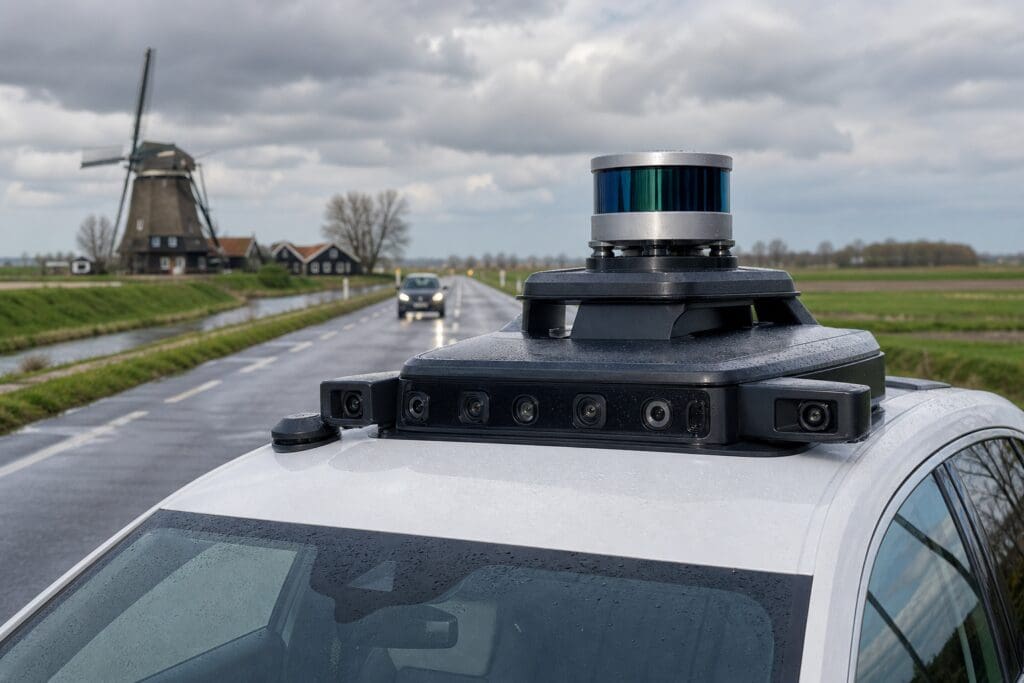
Van LiDAR tot camera's: hoe ziet een autonome auto zijn omgeving? Die vraag wordt steeds relevanter nu moderne auto’s meer rijhulpsystemen krijgen en zelfrijdende technologie zich verder ontwikkelt. Een autonome auto “kijkt” niet zoals een mens, maar gebruikt een combinatie van sensoren, software en kaarten om de wereld te begrijpen. Denk aan wegmarkeringen, verkeerslichten, fietsers, voetgangers, andere auto’s en onverwachte obstakels. Samen vormen al die gegevens een digitaal beeld van de omgeving.
Van LiDAR tot camera's: hoe ziet een autonome auto zijn omgeving in de praktijk?
Een autonome auto ziet zijn omgeving niet met één enkel systeem. Hij bouwt een beeld op uit verschillende bronnen. Elke sensor heeft sterke en zwakke punten. De auto vergelijkt die informatie voortdurend om te bepalen wat er gebeurt en welke rijtaak veilig is.
Een camera kan bijvoorbeeld verkeersborden herkennen, maar heeft meer moeite in fel tegenlicht of zware regen. Radar kan goed afstand en snelheid meten, ook bij slecht zicht, maar ziet minder details. LiDAR maakt een nauwkeurig ruimtelijk beeld, maar wordt beïnvloed door omstandigheden zoals vuil, sneeuw of mist.
De auto verwerkt al deze gegevens in fracties van momenten. Daarbij kijkt het systeem niet alleen naar waar objecten nu zijn, maar ook naar waar ze waarschijnlijk heen gaan. Een fietser bij een kruising, een remmende bestelbus of een voetganger bij een zebrapad krijgen daardoor extra aandacht.
Belangrijke elementen die een autonome auto probeert te herkennen zijn onder meer:
- Rijstroken, wegmarkeringen en de rand van de weg.
- Andere voertuigen, zoals auto’s, vrachtwagens, scooters en bussen.
- Kwetsbare verkeersdeelnemers, zoals voetgangers en fietsers.
- Verkeerslichten, borden, matrixborden en tijdelijke signalen.
- Obstakels, wegwerkzaamheden, stilstaande voertuigen en openstaande portieren.
Het uiteindelijke doel is niet alleen “zien”, maar begrijpen. De auto moet weten of iets gevaarlijk is, voorrang heeft, beweegt of juist stilstaat.
De belangrijkste sensoren van een autonome auto
Autonome voertuigen gebruiken meestal meerdere soorten sensoren tegelijk. Dat heet redundantie: als één sensor minder goed werkt, kunnen andere sensoren helpen. Hierdoor ontstaat een betrouwbaarder beeld dan met één bron alleen.
Camera’s: kleur, vormen en verkeersinformatie
Camera’s lijken het meest op menselijke ogen. Ze leggen beelden vast van de omgeving en zijn sterk in het herkennen van visuele details. Denk aan verkeersborden, rijstrooklijnen, stoplichten, richtingaanwijzers en gebaren van verkeersregelaars.
Voor consumenten is dit een herkenbaar onderdeel, omdat veel moderne auto’s al camera’s gebruiken voor rijhulpsystemen. Denk aan rijstrookassistentie, verkeersbordherkenning en parkeerhulpen. Bij autonome voertuigen is de rol van camera’s nog groter. De software analyseert de beelden en probeert objecten te classificeren: is het een voetganger, een paal, een kind op een fiets of een vuilnisbak?
Toch zijn camera’s gevoelig voor zichtomstandigheden. Duisternis, laagstaande zon, modder op de lens of hevige regen kunnen de beeldkwaliteit verminderen. Daarom vertrouwen autonome systemen zelden alleen op camera’s.
LiDAR: een driedimensionale puntenwolk
LiDAR staat voor een techniek waarbij lichtpulsen worden gebruikt om afstanden te meten. De sensor zendt licht uit en meet hoe lang het duurt voordat de reflectie terugkomt. Zo ontstaat een driedimensionaal beeld van de omgeving, vaak omschreven als een puntenwolk.
Voor een autonome auto is dat waardevol. LiDAR helpt bij het inschatten van vormen, afstanden en vrije ruimte. Het systeem kan bijvoorbeeld zien waar de stoep begint, hoe ver een voertuig voor de auto staat en of er een object op de weg ligt.
LiDAR is vooral nuttig omdat het diepte-informatie direct meet. Een camera moet diepte vaak afleiden uit beeldanalyse, terwijl LiDAR de afstand actief bepaalt. De keerzijde is dat LiDAR-systemen technisch complex zijn en gevoelig kunnen zijn voor vervuiling of bepaalde weersomstandigheden.
Radar: afstand en snelheid meten
Radar gebruikt radiogolven om objecten te detecteren. Deze techniek is al langer bekend uit adaptieve cruisecontrol en noodremsystemen. Radar is bijzonder sterk in het meten van afstand en relatieve snelheid. De auto kan daardoor goed bepalen of een voertuig voor hem afremt of juist wegrijdt.
Een belangrijk voordeel van radar is dat het vaak redelijk blijft werken bij regen, mist en duisternis. Het ziet minder fijne details dan camera’s of LiDAR, maar is robuust. Daardoor is radar een nuttige aanvulling in situaties waarin visueel zicht beperkt is.
Radar helpt bijvoorbeeld bij:
- Afstand houden tot voorliggers.
- Detecteren van kruisend verkeer.
- Waarschuwen voor voertuigen in de dode hoek.
- Inschatten of een object nadert of zich verwijdert.
Ultrasone sensoren en korte afstanden
Ultrasone sensoren zijn vooral bekend van parkeersensoren. Ze gebruiken geluidsgolven om korte afstanden te meten. Bij autonome functies zijn ze nuttig tijdens langzaam rijden, parkeren en manoeuvreren in nauwe ruimtes.
Ze zijn minder geschikt voor hoge snelheden of lange afstanden. Toch vormen ze een praktisch onderdeel van het totale sensorsysteem. Een lage stoeprand, muur, paaltje of object dicht bij de bumper kan zo worden opgemerkt.
Hoe software van sensordata een verkeersbeeld maakt
Sensoren verzamelen informatie, maar software geeft er betekenis aan. Een autonome auto moet ruwe data omzetten in beslissingen. Dat proces bestaat grofweg uit waarnemen, begrijpen, voorspellen en handelen.
Eerst worden objecten gedetecteerd. De auto ziet bijvoorbeeld een rechthoekige vorm, beweging en bepaalde kleuren. Daarna probeert het systeem te bepalen wat het object is. Een fiets, auto of verkeersbord vraagt immers om een andere reactie.
Vervolgens kijkt de auto naar de context. Staat het verkeerslicht op rood? Is de rijstrook vrij? Heeft de fietser voorrang? Komt er verkeer van rechts? Die context is essentieel, zeker in Nederlandse straten waar auto’s, fietsers, trams en voetgangers vaak dicht bij elkaar bewegen.
Daarna maakt het systeem een voorspelling. Een kind bij de stoeprand kan onverwacht oversteken. Een auto met remlichten aan kan tot stilstand komen. Een fietser die over de schouder kijkt, kan van richting veranderen. Zulke signalen zijn moeilijk, maar belangrijk.
Tot slot kiest de auto een actie. Dat kan versnellen, afremmen, sturen, wachten of extra afstand houden zijn. De software moet daarbij verkeersregels, veiligheid en comfort afwegen.
Sensorfusie: waarom één sensor niet genoeg is
Sensorfusie betekent dat gegevens van verschillende sensoren worden gecombineerd. Dat is belangrijk omdat geen enkele sensor perfect is. Door camera’s, radar, LiDAR, ultrasone sensoren en soms kaartinformatie te combineren, ontstaat een completer beeld.
Stel dat een camera een verkeersbord herkent, maar radar ziet tegelijk dat het verkeer voor de auto plotseling afremt. De auto moet dan beide signalen meenemen. Of denk aan een voetganger in de schemering: de camera ziet misschien een vage vorm, terwijl LiDAR en radar extra informatie geven over positie en beweging.
Sensorfusie helpt ook bij het oplossen van twijfel. Als meerdere sensoren hetzelfde object waarnemen, wordt de kans groter dat het systeem het goed interpreteert. Als sensoren elkaar tegenspreken, moet de software voorzichtig reageren. In verkeerssituaties is onzekerheid vaak een reden om snelheid te verminderen of extra ruimte te bewaren.
Voor consumenten is dit goed te vergelijken met menselijk rijden. Een bestuurder gebruikt ook niet alleen zijn ogen. Hij luistert naar sirenes, voelt wegdek, kijkt in spiegels en gebruikt ervaring. Een autonome auto doet iets vergelijkbaars, maar dan digitaal.
De rol van kaarten, gps en positie
Naast sensoren gebruikt een autonome auto vaak locatiegegevens. Gps, bewegingssensoren en digitale kaarten kunnen helpen om de positie van de auto te bepalen. In sommige systemen worden zeer gedetailleerde kaarten gebruikt, waarop rijstroken, bochten, verkeerslichten en wegindelingen staan.
Toch kan een autonome auto niet blind op kaarten vertrouwen. Wegen veranderen. Er zijn omleidingen, tijdelijke markeringen, wegwerkzaamheden en geparkeerde voertuigen. Daarom blijft actuele waarneming via sensoren noodzakelijk.
Kaarten zijn vooral handig als achtergrondinformatie. Ze geven het systeem een verwachting van wat er komt. De sensoren controleren vervolgens of de werkelijkheid klopt met die verwachting. Als dat niet zo is, moet de auto zich aanpassen.
In Nederland is dit extra belangrijk door complexe situaties zoals rotondes, fietsstroken, smalle woonstraten en drukke stadscentra. De omgeving is dynamisch en niet altijd netjes voorspelbaar.
Wat gebeurt er bij regen, mist, sneeuw en duisternis?
Slecht weer is een grote uitdaging voor autonome voertuigen. Regen kan camera’s vervagen, sneeuw kan wegmarkeringen bedekken en mist kan het zicht beperken. Ook vuil op sensoren kan problemen veroorzaken. Daarom zijn reiniging, verwarming en slimme foutdetectie belangrijk.
Duisternis is niet altijd even moeilijk voor alle sensoren. Camera’s hebben licht nodig, al kunnen sommige systemen beter omgaan met weinig licht. Radar werkt juist onafhankelijker van zichtbare verlichting. LiDAR kan ook in het donker meten, omdat het eigen lichtpulsen gebruikt.
Toch blijft de combinatie van omstandigheden bepalend. Een nat wegdek, tegenlicht, opspattend water en druk verkeer maken een situatie complexer. Een goed systeem moet dan voorzichtiger rijden. Het kan bijvoorbeeld meer afstand houden, snelheid verlagen of bepaalde autonome functies beperken.
Daarmee wordt duidelijk dat “zelfrijdend” niet betekent dat een auto altijd alles kan. De mogelijkheden hangen af van techniek, omgeving, onderhoud en de grenzen waarvoor het systeem ontworpen is.
Wat betekent dit voor de bestuurder?
Voor veel consumenten begint autonome technologie met rijhulpsystemen. Denk aan automatisch afstand houden, rijstrookhulp, automatisch inparkeren of noodremassistentie. Deze functies kunnen comfortabel zijn, maar ze maken een auto niet automatisch volledig zelfrijdend.
Het is belangrijk om te begrijpen wat een systeem wel en niet kan. Sommige functies ondersteunen de bestuurder, terwijl andere in specifieke omstandigheden meer taken overnemen. De verantwoordelijkheid en aandacht die nodig zijn, verschillen per systeem en situatie.
Een bestuurder merkt vaak niet hoeveel technologie achter een enkele functie zit. Een waarschuwing voor kruisend verkeer of een automatische remactie is het resultaat van sensoren, software en besluitvorming. Juist daarom is duidelijke informatie in de auto belangrijk: de gebruiker moet weten wanneer het systeem actief is en wanneer niet.
Autonome technologie draait uiteindelijk om samenwerken tussen mens en machine, zolang volledige zelfstandigheid niet in alle situaties gegarandeerd is.
Veelgestelde vragen
Ziet een autonome auto beter dan een mens?
Niet altijd. Een autonome auto kan met meerdere sensoren tegelijk kijken en snel reageren op meetgegevens. Toch heeft een mens veel ervaring, intuïtie en begrip van sociale verkeerssituaties. De kracht zit vooral in de combinatie van technologie en duidelijke grenzen.
Waarom gebruiken autonome auto’s zowel LiDAR als camera’s?
LiDAR meet afstanden en vormen in drie dimensies, terwijl camera’s kleuren, borden en rijstroken goed herkennen. Samen geven ze meer informatie dan afzonderlijk. Omdat elke sensor beperkingen heeft, helpt de combinatie om de omgeving betrouwbaarder te interpreteren.
Kan een autonome auto fietsers goed herkennen?
Autonome systemen zijn ontworpen om fietsers te herkennen, maar de praktijk kan ingewikkeld zijn. Fietsers bewegen soms onverwacht, rijden dicht langs auto’s en delen vaak de weg met andere verkeersdeelnemers. Daarom zijn goede sensoren, voorspellingen en voorzichtige rijstrategieën belangrijk.
Werkt zelfrijdende technologie ook bij slecht weer?
Sommige sensoren werken beter bij slecht weer dan andere. Radar kan bijvoorbeeld nuttig blijven bij regen of mist, terwijl camera’s meer last kunnen hebben van slecht zicht. Het totale systeem moet omstandigheden beoordelen en indien nodig langzamer of beperkter functioneren.
Betekent veel sensoren automatisch meer veiligheid?
Meer sensoren kunnen helpen, maar veiligheid hangt ook af van software, onderhoud, ontwerp en gebruik. Een systeem moet de gegevens juist combineren en begrijpen. Ook moeten bestuurders weten wat de auto wel en niet zelfstandig kan doen.